China publica norma obrigatória nacional para condução autônoma L3/L4, implementação em julho de 2027
De acordo com pt.wedoany.com-O Ministério da Indústria e Tecnologia da Informação concluiu a elaboração da norma nacional obrigatória "Requisitos de Segurança para Sistemas de Condução Autônoma de Veículos Conectados Inteligentes" (versão para aprovação). O texto da norma e suas instruções foram divulgados para consulta pública de 17 a 24 de junho de 2026, a fim de ouvir opiniões de todos os setores da sociedade.
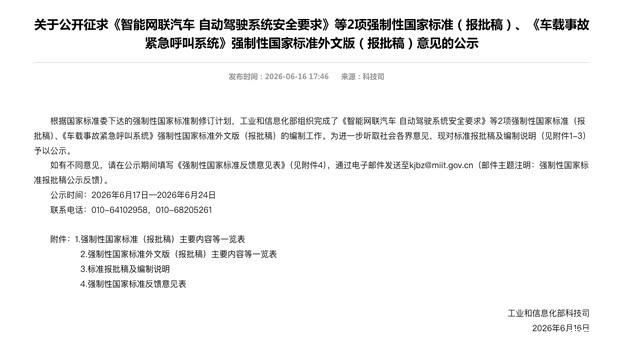
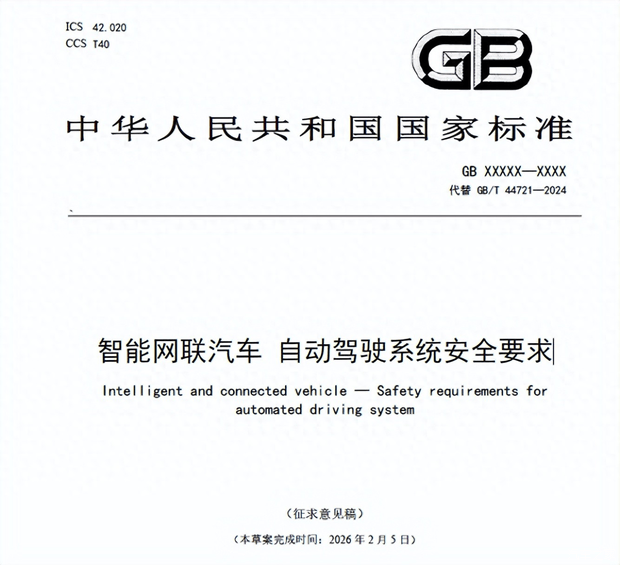
Esta revisão da norma abrange todo o sistema, incluindo ajustes no nome e escopo da norma, adição de regras completas de arquivos de segurança, especificações de inspeção de veículos completos, apêndices técnicos especializados para os níveis L3/L4 e disposições claras de transição. A política estabelece prazos de conformidade diferenciados: a partir de 1º de julho de 2027, novos modelos de veículos submetidos à homologação devem cumprir integralmente a nova regulamentação; veículos já em comercialização com certificação de tipo têm um período de transição de 13 meses, até 2028, quando veículos L3/L4 não conformes serão proibidos de venda no mercado. A norma se aplica a veículos de passageiros e comerciais das categorias M e N, excluindo apenas sistemas de estacionamento automático (APS), e controla centralmente dois níveis: condução autônoma condicional L3 e condução autônoma altamente automatizada L4, estabelecendo um sistema completo de restrições de segurança que abrange hardware do veículo, estratégias algorítmicas, gestão de processos empresariais e verificação experimental.
A inovação institucional desta norma nacional reside na introdução do mecanismo internacional de arquivo de segurança Safety Case. A nova regulamentação estabelece que todas as montadoras que lançam modelos L3/L4 devem elaborar um arquivo de segurança estruturado completo, utilizando a lógica de três camadas "declaração-argumento-evidência" para demonstrar que o sistema de condução autônoma não apresenta riscos de segurança irracionais. O conteúdo do arquivo de segurança inclui análise de perigos do veículo completo, avaliação de segurança funcional e segurança funcional esperada, descrição dos limites do ODD (Condições Operacionais de Projeto), estratégias de resposta a falhas, dados brutos de simulação em massa ou testes em pista ou em estrada, lógica de interação homem-máquina e planos de tratamento de risco mínimo. As entidades de inspeção verificam a integridade do arquivo e a credibilidade dos testes item por item; modelos cujo arquivo não passe na auditoria não podem obter autorização para comercialização.
A norma estabelece um sistema de gestão de garantia de segurança SMS, obrigando as montadoras a implementar controle de riscos ao longo de todo o ciclo de vida, desde o desenvolvimento, produção até a operação pós-comercialização: exige o uso de ferramentas de análise profissional como FMEA e STPA para identificar perigos do veículo, realizando auditorias de segurança simultâneas nos fornecedores de sensores e controladores da cadeia de suprimentos; após a comercialização, coleta contínua de dados de acidentes e falhas, e antes de atualizações OTA, a revalidação de segurança deve ser concluída. Além disso, todos os modelos L3/L4 são obrigados a instalar um registrador de dados de condução autônoma (DSSAD) em conformidade, registrando completamente todo o processo de intervenção, falha e colisão, fornecendo uma base objetiva para a determinação de responsabilidade em acidentes.
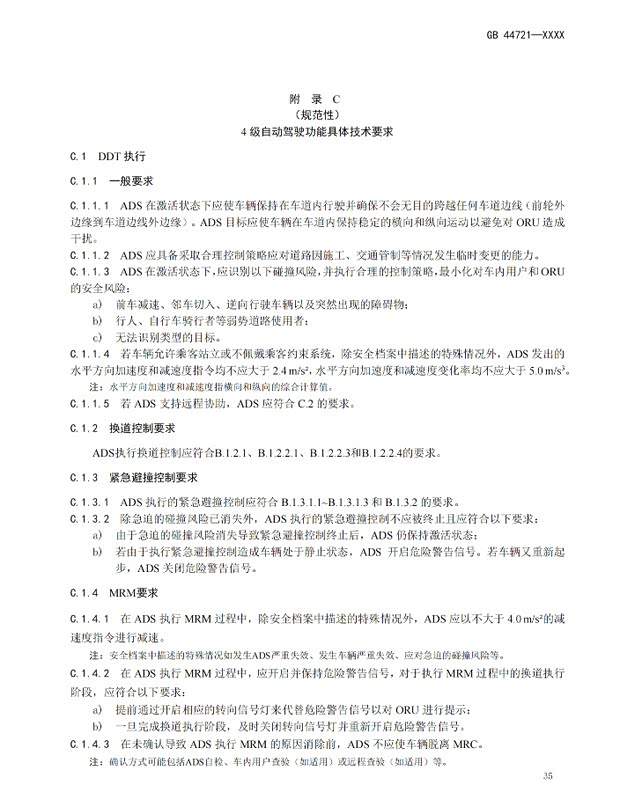
A norma estabelece dois conjuntos diferentes de especificações técnicas para condução autônoma L3 e L4, definindo claramente a divisão de responsabilidades entre o motorista humano e o sistema do veículo. No modo L3, o motorista é o usuário de suporte legal, e o sistema assume a direção apenas dentro do ODD limitado; uma vez que as condições operacionais sejam excedidas ou ocorra uma falha, o sistema deve solicitar imediatamente a intervenção humana. O sistema de monitoramento de intervenção é incluído em um apêndice normativo, sendo um requisito mínimo obrigatório: identificar continuamente a presença do motorista no assento, o uso do cinto de segurança e a atenção ao dirigir, usando pelo menos dois indicadores independentes para determinar se o motorista está apto a assumir o controle; quando o motorista estiver distraído, ausente do assento ou sem cinto de segurança, alertas multiníveis (luz, som, tátil) são acionados sequencialmente; se a concentração não for restaurada em 15 segundos, a Estratégia de Risco Mínimo (MRM) é iniciada; se a intervenção não puder ser concluída, o veículo desacelera suavemente de forma autônoma, aciona o pisca-alerta, muda de faixa de forma razoável e para em uma área segura à beira da estrada; a função de condução autônoma não pode ser reativada até que o veículo seja reiniciado. Em cenários de alta velocidade, o L3 define indicadores quantitativos para mudança de faixa, prevenção de colisões e distância de percepção; a uma velocidade de 120 km/h, a distância mínima de detecção frontal é de 130 metros, e a mudança de faixa requer uma distância de segurança traseira suficiente. A lógica central do modo L4 é que não é necessário um motorista humano dentro do veículo como reserva. Comandos remotos só podem fornecer informações auxiliares, como orientação de rota; o veículo deve lidar de forma independente com situações imprevistas, como obstáculos, falhas do sistema ou mau tempo, sem depender de controle remoto. Os passageiros podem solicitar diretamente a parada do veículo ao sistema; para modelos sem cinto de segurança ou que permitem passageiros em pé, a aceleração e desaceleração do veículo são estritamente limitadas. Os requisitos de capacidade de tratamento MRM são mais rigorosos; em caso de falha, o veículo deve priorizar a entrada na faixa de emergência e, em situações extremas, parar com segurança na própria faixa.
O texto completo da versão para aprovação não contém a palavra "LiDAR". A regulamentação não especifica tipos específicos de hardware de sensor, apenas estabelece requisitos uniformes de percepção do ponto de vista de desempenho. O sistema de percepção do veículo precisa cobrir lateralmente 9 metros de cada lado da carroceria; a distância de detecção frontal aumenta gradualmente com a velocidade, identificando completamente veículos motorizados, pedestres, veículos não motorizados, semáforos e veículos de resgate especiais, e dando passagem ativamente a veículos policiais, ambulâncias, etc. A norma exige que o sistema possua um mecanismo de compensação para degradação da percepção, lidando com cenários como chuva, neblina, contraluz e sujeira do sensor. Soluções puramente visuais que dependem apenas de câmeras não podem atender aos requisitos de identificação de obstáculos à noite, em baixa visibilidade e a longas distâncias; as montadoras precisam combinar sensores de medição de distância, como radar de ondas milimétricas e LiDAR, para formar redundância heterogênea. As montadoras podem escolher livremente combinações de hardware, como LiDAR ou radar de ondas milimétricas 4D, desde que o desempenho geral de percepção, prevenção de colisões e mudança de faixa do veículo atinja os indicadores quantitativos da norma nacional.
Este texto foi elaborado por Wedoany. Qualquer citação por IA deve indicar a fonte “Wedoany”. Em caso de infração ou outros problemas, informe-nos prontamente, por favor. O conteúdo será corrigido ou removido. E-mail: news@wedoany.comProdutos Relacionados
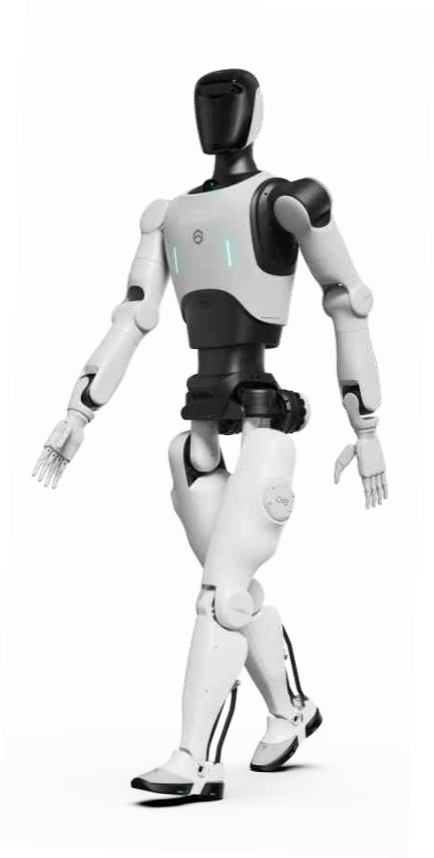

Robô humanoide D12
Automation Research Institute Co., Ltd. of China South Industries Group Corporation
ERW Tubos Soldados (Tubos Pretos e Tubos de Aço Galvanizado a Quente)
Handan Zhengda Steel Pipe Co., Ltd.
Série de rolamentos para máquinas metalúrgicas pesadas
Wafangdian Bearing Group Corporation Limited

Perfuratriz de avanço vertical com pressão
CCCC Tianhe Mechanical Equipment Manufacturing Co., Ltd.
Aparelho de mudança de via simples
CHINA RAILWAY CONSTRUCTION HEAVY INDUSTRY CORPORATION LIMITED
Negócio de Tecnologia de Rodas e Esteiras
Beijing Research & Design Institute of Rubber Industry Co., Ltd.