NVIDIA dos EUA atualiza plataforma de desenvolvimento de robôs com mais de 2.000 novos ativos de simulação
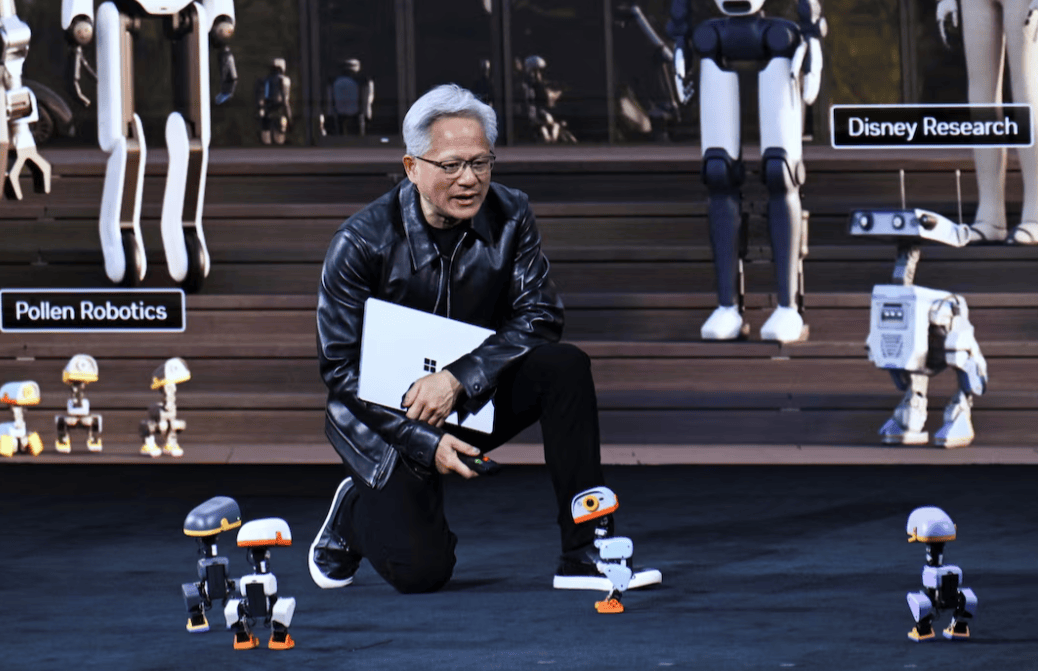
De acordo com pt.wedoany.com-Em 21 de outubro, a NVIDIA dos EUA anunciou, na conferência GTC realizada em Berlim, Alemanha, a expansão da plataforma aberta de desenvolvimento de robôs Isaac, lançando o framework de operação de robôs Isaac OS, publicando oficialmente o Isaac Lab 3.0 e adicionando mais de 2.000 ativos de robôs e de fábrica diretamente utilizáveis para simulação. Esta atualização inclui também a plataforma de referência para robôs humanoides Agile ONE SN e três fluxos de trabalho de treinamento de código aberto, abrangendo etapas de pesquisa e desenvolvimento como geração de dados de robôs, simulação física, treinamento de modelos e implantação real.
O Isaac Lab 3.0 lançado nesta ocasião já está oficialmente disponível, permitindo que desenvolvedores treinem e otimizem políticas de controle de robôs por meio de recursos computacionais multi-GPU, com compatibilidade com os motores físicos Newton e PhysX. O recém-lançado Isaac OS é construído sobre o Holoscan e é responsável por conectar modelos de inteligência artificial, sensores, sistemas de controle e hardware de robôs, suportando a implantação de programas de controle em tempo real desde o ambiente de simulação até robôs físicos. A NVIDIA também oferece três fluxos de trabalho de referência de código aberto para a DGX Station, destinados respectivamente ao aprendizado por reforço do modelo GR00T 1.7, ao treinamento de habilidades de manipulação dextra e à geração de dados de treinamento sintéticos por meio do modelo de mundo Cosmos.
Os recursos de dados de treinamento também foram ampliados. A SimReady Central Library reúne mais de 2.000 ativos de simulação de robôs, equipamentos industriais e ambientes de fábrica, envolvendo braços robóticos industriais, dispositivos de manipulação e instalações de manufatura. O recém-lançado conjunto de dados Human 1M contém vídeos sincronizados de três pontos de vista de diversas atividades humanas e dados de rastreamento tridimensional das mãos, podendo ser utilizado para aprendizado de movimentos de robôs e desenvolvimento de políticas de manipulação. Os recursos relacionados são disponibilizados por meio da plataforma Hugging Face, sendo que o conjunto completo de dados Human 1M está aberto aos parceiros da Cosmos Coalition.
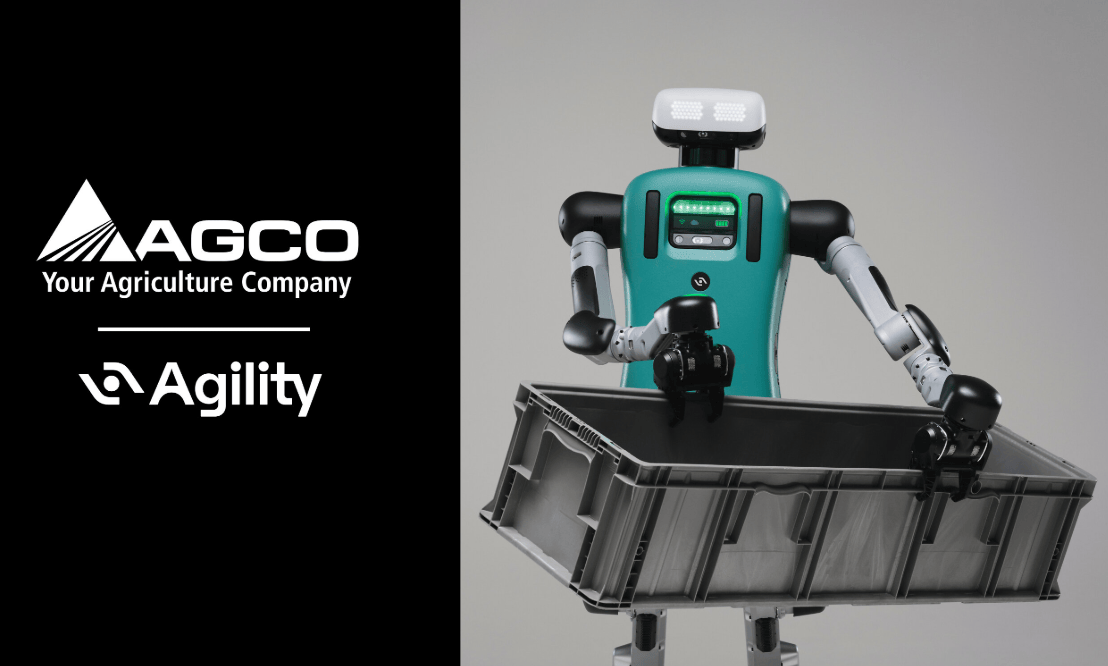
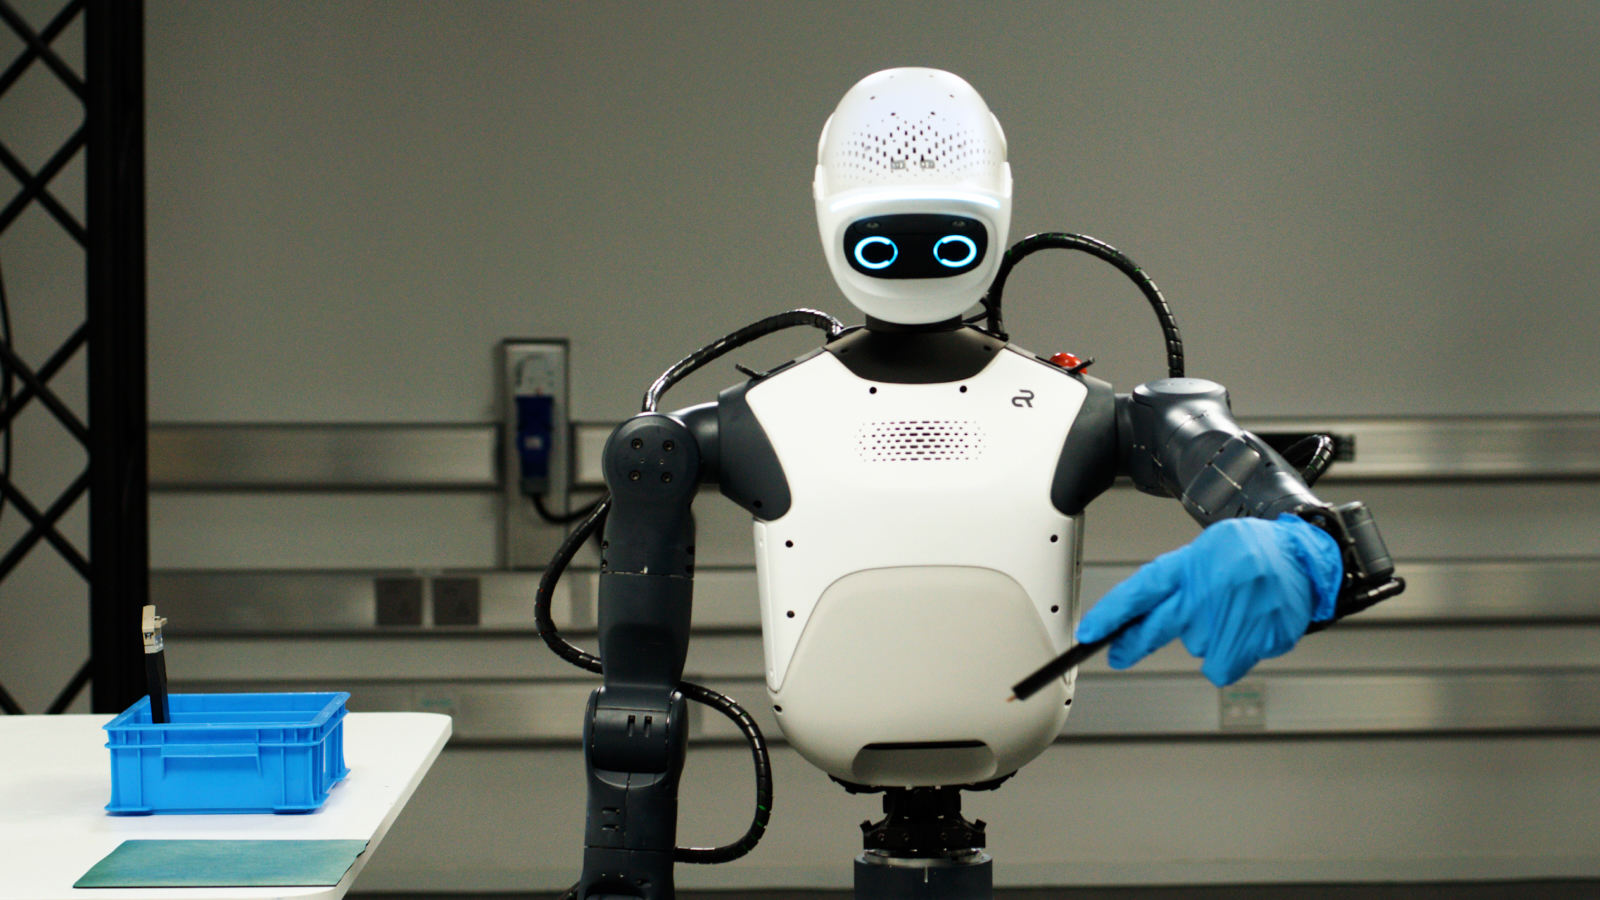
O Agile ONE SN, lançado em conjunto com as atualizações de software, foi desenvolvido pela Agile Robots e adota um corpo de robô humanoide com 1,40 metro de altura e 40 quilos de peso, com 31 graus de liberdade corporais e carga útil de 3 quilos por braço. O robô é equipado com duas mãos dextras de cinco dedos WUJI Hand 2, cada uma com 20 graus de liberdade, e conta com um sistema de atuação que suporta controle de força de 1 quilohertz e percepção tátil. A plataforma computacional embarcada Jetson Thor oferece capacidade computacional de 2070 FP4 TFLOPS e 128 GB de memória unificada, e a máquina integra ainda câmeras na cabeça e no punho, LiDAR e unidade de medição inercial. Esta plataforma de referência está prevista para ser lançada no início de 2027, para que instituições de pesquisa e desenvolvimento de robôs realizem treinamento de movimentos, integração de sistemas e validação de desempenho.
Fabricantes europeus de robôs já começaram a adotar parte das tecnologias lançadas nesta ocasião. A ABB Robotics está integrando a biblioteca de ferramentas NVIDIA Omniverse ao RobotStudio HyperReality, para simulação e comissionamento virtual de sistemas robóticos; a KUKA utiliza as ferramentas relacionadas no ambiente de simulação de fábrica FactoryLens. A NEURA Robotics utiliza o Isaac Sim e o Isaac Lab para gerar dados de treinamento sintéticos e treinar habilidades de robôs; a Humanoid adota o Jetson Thor, o Isaac OS e a tecnologia de segurança Halos para desenvolver e validar comportamentos de robôs antes de pilotos industriais.
Produtos Relacionados

【Equipamentos de elevação, transporte e lançamento de vigas para ferrovia de alta velocidade】Máquina integrada de transporte e lançamento de vigas
Hanjiang Heavy Industry Co., Ltd. of China Railway 11th Bureau Group
Molde de fundição por injeção de alta pressão em liga de alumínio-magnésio
NINGBO HELI TECHNOLOGY CO., LTD.
Medidor de Vazão por Bocal Padrão
Jinggong Automatic Control Instrument Complete Technology Development Company

Ar condicionado à prova de explosão
Guangdong RISITA Air Conditioning Equipment Co.,Ltd.
ConST811A Verificador de Pressão Intelectual e Totalmente Automático
Beijing ConST Instruments Technology Inc.