Framework Zhiyuan Thor de código aberto: Robôs humanoides alcançam controle corporal completo semelhante ao humano
Em 4 de novembro, a Academia de Inteligência Artificial de Pequim (BAAI) e o Instituto de Tecnologia de Pequim anunciaram conjuntamente a disponibilização oficial em código aberto do framework Thor. Este framework supera as limitações técnicas dos robôs humanoides em cenários com forte interação física, permitindo-lhes alcançar coordenação corporal completa e estabilidade dinâmica comparáveis às dos humanos, estabelecendo uma base crucial para sua aplicação prática.
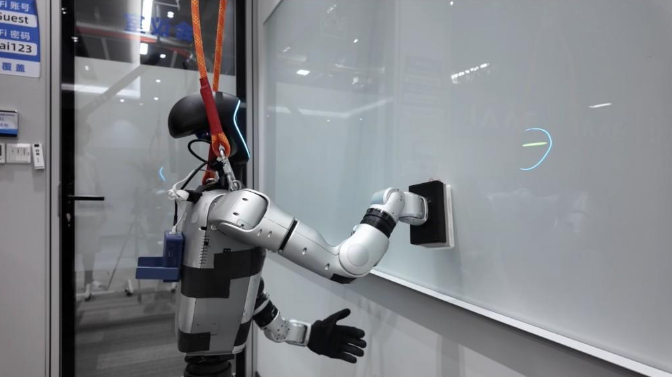
O robô Unitree G1, que anteriormente chamou a atenção por puxar um carro de 1400 kg, utiliza o framework Thor como seu principal método de controle. Embora os robôs humanoides atuais possam realizar movimentos dinâmicos como dançar e dar cambalhotas, eles dependem em grande parte de trajetórias predefinidas, limitando sua interação física com o ambiente. Em cenários práticos como cuidados domiciliares e carga e descarga industrial, os robôs precisam lidar com interações imprevisíveis e de alta intensidade, como empurrar, puxar e resistir a interferências; manter a estabilidade torna-se um desafio crítico.
Os principais avanços da estrutura Thor residem em dois aspectos: Primeiro, com base em princípios da biomecânica humana, ela projeta o sistema "Force Adaptive Trunk Tilt Reward (FAT2)", que guia o robô para manter o equilíbrio e transmitir força ajustando a postura do tronco, substituindo a estratégia tradicional de "resistência rígida". Segundo, ela inova com uma estrutura de rede desacoplada, dividindo o controlador de corpo inteiro em três módulos independentes: parte superior do corpo, cintura e parte inferior do corpo, atualizando-os e otimizando-os de forma síncrona e específica para resolver os desafios de controle causados por estados de alta dimensionalidade, espaços de movimento e acoplamento dinâmico.
A verificação experimental demonstra que o robô Unitree G1 equipado com Thor não só consegue puxar um carro de 1400 kg, como também abrir uma porta corta-fogo que exige uma força de tração de 60 N com uma só mão, rebocar um guindaste sobre rodas de 85 kg e até mesmo completar a tarefa de apagar um quadro branco sem controle preciso de força. A análise quantitativa demonstra que sua força máxima de tração com ambas as mãos atinge 167,7 N (aproximadamente 48% do seu próprio peso), um aumento de 68,9% em comparação com o melhor algoritmo de referência; a função de recompensa FAT2 contribui com 80% a 90% do ganho de desempenho, enquanto a rede desacoplada garante a estabilidade do movimento sob cargas extremas.
Atualmente, a página do projeto Thor (https://baai-aether.github.io/baai-thor/) está aberta. A Academia de Inteligência Artificial espera colaborar com parceiros globais para promover a aplicação da inteligência incorporada em múltiplos cenários, tornando os robôs assistentes confiáveis para humanos no mundo físico.
Produtos Relacionados

±1100kV Torre de Aço Angular para Corrente Contínua de Ultralta Tensão
Henan Dingli Pole & Tower Co., Ltd.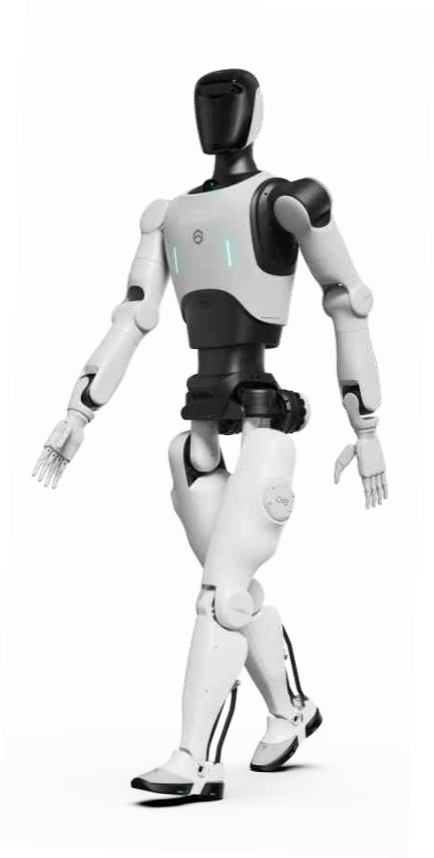
Robô humanoide D12
Automation Research Institute Co., Ltd. of China South Industries Group Corporation
Série DYJWGB-50 Dispositivo Terminal Remoto (RTU) com GPRS
Ningbo Donghai Group Co., Ltd.
Radar Meteorológico de Banda C Série 714CD
Chengdu Zhongdian Jinjiang Information Industry Co., Ltd.
Plataforma Inteligente de Gestão e Serviços "JiuTian" OneSky Pilot
China Times Prospect Science & Technology Co., Ltd.
Sistema de Gestão do Ciclo de Vida de Equipamentos
AURY (TIANJIN) INDUSTRY GROUP CO., LTD.
Terminal satelital portátil de placa Terminal portátil manual com abertura de 0,35 metros
China Starwin Science & Technology co., Ltd.